


杭州AI・算力・机器人展会学校首批30台机器人经过两个多月训练后,已有4台进入实际岗位。据报道,这些机器人开始承担博物馆讲解、生产车间巡检等工作。这个进展展示了具身智能从训练环境走向具体任务的一步,但4台上岗并不意味着相关能力已能稳定复制到更多岗位和场景。
从“完成训练”到“进入岗位”
机器人在实验室里完成动作演示,与在真实场所连续工作并非一回事。博物馆的人流、展陈布局和临时变化,会影响讲解机器人的移动与交互;生产车间则有设备、通道和作业流程等现场条件,巡检任务还需要机器人在运行中识别异常并按要求反馈。
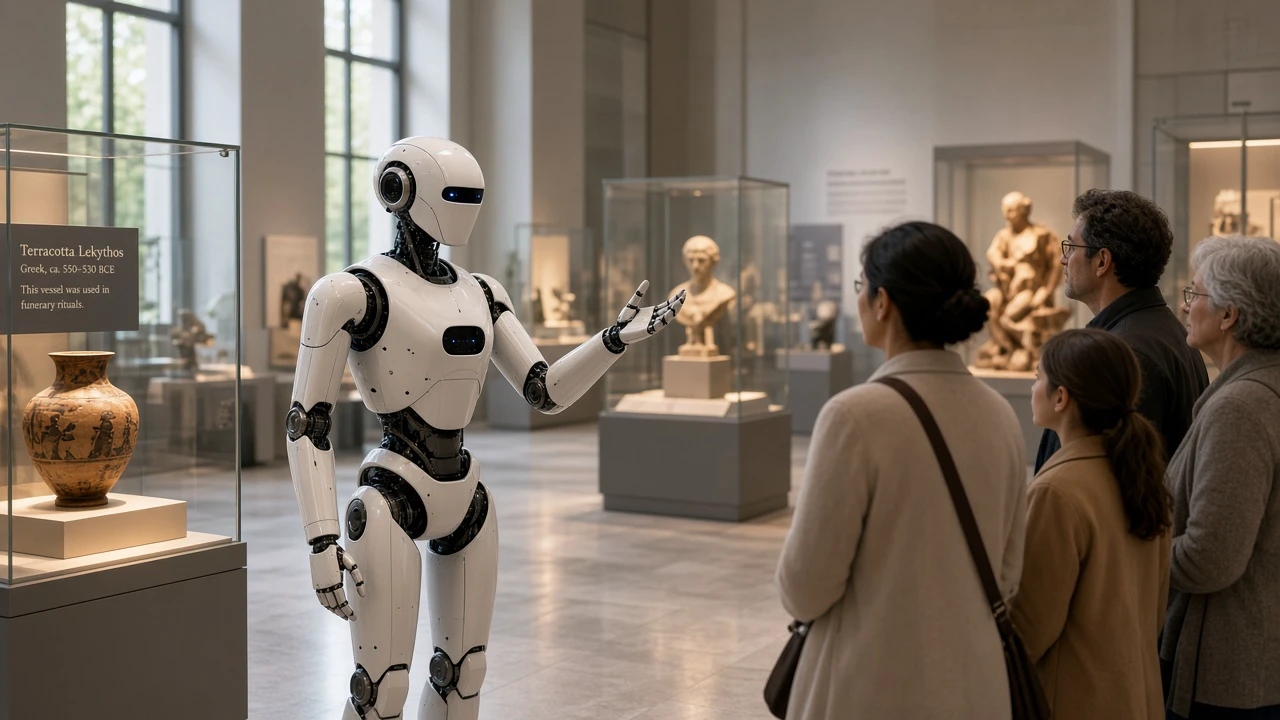
因此,“上岗”更适合被理解为进入实际AI产品应用验证阶段,而不是能力已经定型。现有报道披露了受训数量、训练时长和上岗数量,也提到了应用方向;但尚不足以判断机器人在不同环境下的稳定性、任务完成率、维护需求和综合成本。
共享训练设施为何重要
具身智能需要把感知、决策和动作放进物理环境中反复验证。仅靠仿真或单一场地训练,难以覆盖真实工作中的空间差异、设备变化、人机协作和突发情况。把闲置产能做成撮合生意:共享制造平台如何训练设施的价值,在于让不同团队有机会接触真实或接近真实的场景,开展训练、测试和迭代,而不必各自从零搭建完整环境。
这类设施也可能帮助企业与开发者把测试过程做得更可比较:明确任务条件,记录机器人在哪些环节成功或失败,再针对问题调整软硬件或操作流程。不过,共享场地不能自动代表所有行业现场。机器人在训练场地表现良好,仍需到目标岗位验证其安全性、适配程度和长期运行能力。
少量部署仍需审慎评估
首批30台中有4台上岗,说明已有机器人进入具体应用尝试,但这个比例不能单独说明其余机器人是否失败,也不能据此推断规模化部署已经成熟。报道没有提供足以评估商业成效的成本、运行时长、故障情况和人工协作数据。博物馆讲解与车间巡检也属于不同任务,不能简单视作同一种能力的重复部署。
对企业而言,判断机器人应用是否适合落地,应从明确任务边界开始:哪些工作由机器人独立完成,哪些需要人工接管;异常情况如何处理;维护和场景改造需要多少投入。共享训练设施能降低试错门槛,但最终效果仍要由具体岗位中的持续测试来检验。
【软盟资讯观察】
杭州机器人学校的案例,提供了一个观察具身智能产业落地的切口:训练设施不只是设备展示场,也可能成为连接开发、测试与真实岗位的中间环节。对企业来说,共享环境有机会减少前期搭建和验证成本,也便于在部署前发现任务与场地不匹配的问题。但机会不等于确定收益,训练结果能否迁移到不同现场、机器人长期运行是否可靠、投入能否被业务价值覆盖,都需要更多数据支撑。当前更稳妥的判断是,机器人应用正在从演示走向小规模岗位验证;产业成熟度仍应看持续运行和跨场景复制,而非单次上岗数量。