人形机器人
-
赛逸展2027北京消费电子博览会六月参展前瞻
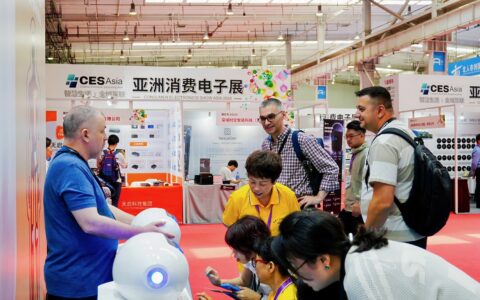
除展品展示之外,2027年六月赛逸展同期配套多场重磅行业论坛、一对一采购对接会、新品首发仪式。产业链上下游决策者、技术专家、投资人参会,探讨消费电子国产化、技术落地、品牌出海等热门议题。对于计划参展的企业,这份参展前瞻可以帮助企业把握赛道热点,规划展品、准备宣讲内容;对于专业观众,能够提前预判展会亮点,规划六月北京观展路线,锁定需要对接的企业。
-
2027北京具身智能机器人展AESE2027将发布行业白皮书与创新榜单
当技术路线、市场需求与产业化痛点仍不清晰,具身智能企业和投资机构如何判断赛道机会?2027年6月26日至28日,AESE2027将在北京亦创国际会展中心举办,展览面积3.5万㎡,395家科创企业集中参展,并发布产业白皮书与创新榜单,覆盖算法、算力、核心零部件、整机及场景应用,产业参与者能从中获得哪些关键参考?
-
AESE2027北京人工智能机器人展设立人形机器人专区,头部企业确认参展
人形机器人展会如何从“看产品”走向产业合作?AESE2027将于2027年6月26-28日在北京亦创国际会展中心举办,设立人形机器人专区,头部企业确认参展,集中展示整机、核心零部件、具身智能算法与场景方案,并配套动态演示和闭门圆桌。面对整机、供应链、算法与投资机构的汇聚,这场展会能否成为行业寻找合作与探索商业化落地的新节点?
-
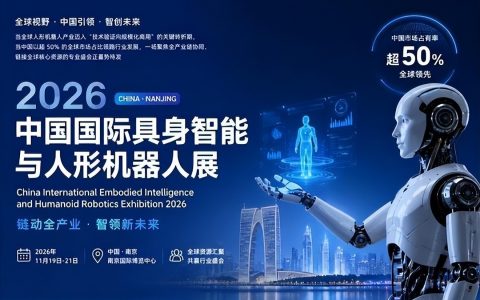
具身智能风口已至!2026南京机器人展汇聚全球科技力量 30000+海外买家齐聚
面对具身智能企业在全球采购、技术突破和市场拓展上的瓶颈,2026南京国际具身机器人展将于11月19‑21日在南京国际博览中心聚集中美欧日等顶尖力量,30万+海外买家和20余场前沿论坛为企业提供直连需求、洞察趋势的高效平台,如何借此机会抢占全球智能时代红利?
-
王兴兴在2026世界机器人大会提出:具身智能“ChatGPT时刻”或在两三年内到来,企业现在应关注什么?
人形机器人能完成动作,却未必能在陌生环境中稳定“干活”:王兴兴判断,具身智能的“ChatGPT时刻”快则两三年、慢则五到十年,关键在于仅凭语言指令完成约80%的日常任务。企业应关注AI是否进入编程、仿真、真机测试和数据回流闭环,并用真实场景验证泛化、效率与投入边界,谁会先从中受益?
-
AESE2027人工智能机器人展六月标准研讨
本届展会展览面积3.5万㎡,395家科创企业集中参展,展品覆盖人形机器人全产业链。同期人形机器人标准专题研讨,邀请行业专家、头部企业技术高管、科研机构代表,围绕人形机器人技术指标、安全规范、整机与零部件测试评估、场景应用规范等议题开展交流。参展企业的研发、技术负责人可报名参与,共同探讨产业标准化建设路径,反馈企业一线遇到的技术与测试难题。展会预计迎来2.6万名付费专业观众,62%具备采购、立项、投资决策权,10支海外采购团、5家国际财团到场,兼顾标准研讨、商贸对接、资本对接多重价值。
-
AESE2027人工智能机器人展六月资本沙龙
科创企业推进机器人研发、量产与市场推广,离不开产业资本的加持,但是很多团队缺少对接投资机构的高效渠道。AESE北京人工智能机器人展(AESE)定于2027年6月26-28日,在北京亦创国际会展中心举办,配套资本闭门沙龙对接产业…
-
2027赛逸展创新奖申报全程免费
2027赛逸展创新奖申报全程免费 亚洲消费电子展(赛逸展)官宣重要福利:2027赛逸展创新奖申报全程免费,不收取任何申报费用。展会定档2027年6月26‑28日,落地北京亦创国际会展中心,展览面积3.5万㎡,395家科创企业集结亮相,预计接…
-
闭门沙龙直通决策层!2027北京人工智能与机器人展顶层对话
2027北京人工智能与机器人展(AACE),举办时间2027年6月26‑28日,北京亦创国际会展中心,展会开设CEO闭门沙龙与VIP洽谈区,直通产业决策圈层,打造高层顶层对话平台。
-
小鹏人形机器人量产线启动:机器人产业正在从展示走向制造环节
小鹏人形机器人生产线于2026年9月8日正式投入运行,核心制造工序自动化率超过80%,并展示自动化总装后自主下线。这标志行业从样机研发迈向制造体系建设,但不等同于完全无人化、大规模交付或已披露具体产能,后续仍需验证质量、供应链与应用落地。
-
2027北京具身智能机器人展!抢占3.5万㎡展区的最后机会
2027北京具身智能机器人展!抢占3.5万㎡展区的最后机会 伴随着具身智能技术快速迭代,市场竞争由技术研发转向市场落地、供应链布局、品牌建设的综合比拼,一场高质量的产业展会,已经成为企业年度市场战略当中不可或缺一环。2027北…
-
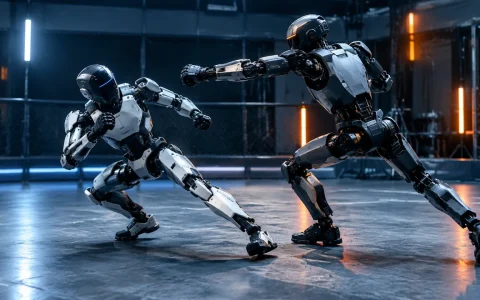
宇树科技称实现人形机器人全自主搏击:动作大模型距离规模落地还有多远
宇树科技于2026年9月7日发布由UnifoLM-X2-1.0模型驱动的全自主人形机器人搏击演示,旨在证明其在瞬时规划、动态交互和实时预测方面的能力。该技术将世界模型与动作模型结合,提升了机器人在高动态环境下的自主决策水平,但距离规模化落地仍需在可重复性、泛化能力及安全性等方面进行验证。