【软盟资讯·新闻导读】2026世界机器人大会释放出一个明确信号:具身智能正从展台上的运动展示,走向快递分拣、工业转运等真实作业。但从“能完成一次”到“能长期稳定交付”,仍要跨过可靠性、硬件工程化和规模化生产三道门槛。
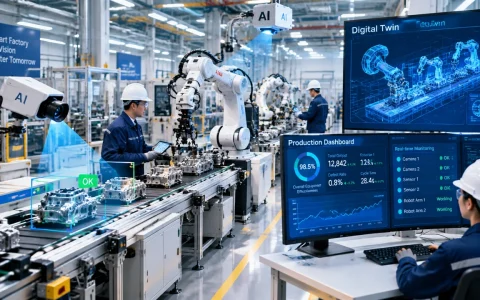
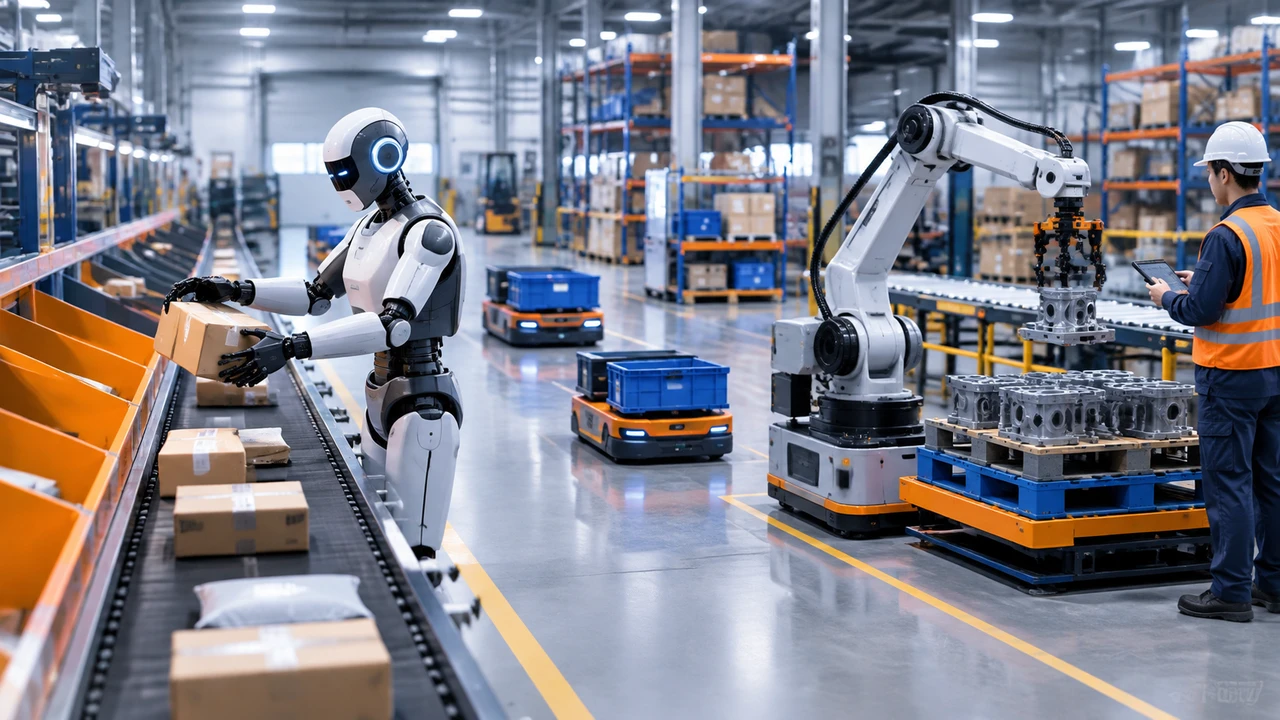
2026世界机器人大会及相关产业讨论显示,具身智能的关注重点正在发生变化。展会现场,机器人不再只是完成行走、奔跑等动作,也开始进入快递分拣、煮面打包、工业搬运等更接近生产和服务流程的演示环节。新华网报道,2026世界机器人大会与第二届世界人形机器人运动会同期受到关注,展台展示从“能跑会跳”转向具体作业任务;相关资料还显示,本届大会集中展出境内外数百家企业的数千件展品。
这说明具身智能已经进入“从能力展示到场景验证”的阶段。不过,演示成功并不等于产品具备交付条件。对于企业而言,真正需要关注的不是机器人能否在规定时间内完成一次任务,而是它能否在复杂、连续、存在异常的工作环境中,保持可衡量、可维护、可复制的作业表现。
从展台演示到真实作业,产业信号正在增多
从公开报道看,具身智能的产业化信号主要来自三个方面。
第一,应用展示开始围绕具体岗位和流程展开。快递分拣、物料搬运、巡检、服务操作等任务,相比单纯的运动表演,更容易对应企业的生产环节,也更容易建立投入产出核算。无人物流车已经在部分城市配送场景形成较大规模商业化落地,科技日报援引相关论坛观点称,其落地速度、应用范围和商业闭环相对成熟。这类案例说明,具身智能并不必然以人形机器人作为唯一形态,能够适配场景的移动、感知和执行系统,同样属于物理智能的重要落地方向。
第二,训练和数据基础设施开始受到重视。中国信息通信研究院发布的《具身智能训练场研究报告(2026年)》显示,全国已经建成启用超过70家具身智能训练场,另有40多家处于建设或规划阶段。训练场的价值不只是提供测试空间,更在于为数据采集、任务复现、模型调试和安全验证提供相对稳定的环境。
第三,评测标准开始补上产业化链条中的关键环节。中国政府网披露,工业和信息化部近日批准发布《YD/T 6770—2026 人工智能 关键基础技术 具身智能基准测试方法》,这是具身智能领域首份行业标准,将于6月1日起实施。该标准对仿真和真实环境下的测试环境、任务库、测试过程及指标计算方法作出规范,意味着行业开始从“各自展示能力”转向“在统一框架下比较能力”。
这些变化是已披露的产业事实,但并不意味着具身智能已经普遍完成规模化交付。标准、训练场和应用展示,更多说明产业正在形成基础条件,距离稳定商业回报仍有一段工程化过程。
第一重门槛:大脑能完成任务,还要能处理异常
具身智能的核心难点,不只是让模型理解指令,而是让系统在真实环境中持续完成任务。
在快递分拣中,包裹可能存在尺寸、材质、摆放位置和遮挡差异;在工业转运中,托盘、货物、通道和人员活动也很难始终保持理想状态。机器人需要完成感知、规划、抓取、移动和反馈控制的连续闭环,任何一个环节出现偏差,都可能导致任务失败。
因此,企业不能只问“机器人会不会做”,还要进一步追问:
- 在标准样本和非标准样本下,任务成功率分别是多少?
- 连续运行数小时或数天后,性能是否明显下降?
- 遇到遮挡、物体滑落、路径被占用时,能否自行恢复?
- 失败后是暂停等待人工介入,还是能够安全退出?
- 模型升级后,原有任务是否会出现回归问题?
公开资料通常更容易呈现单次演示效果,却未必能完整反映长时间运行、异常处理和跨环境迁移能力。对企业来说,任务成功率应当被拆分为首次成功率、连续成功率、异常恢复率和人工介入率,而不是用一项综合性的“智能水平”替代。
这也是数据闭环的重要性所在。真实部署后产生的失败样本、人工接管记录、设备状态和环境变化,需要回流到模型训练、规则优化和任务设计中。没有数据采集、标注、复盘和再验证,机器人项目很容易停留在一次性示范。
第二重门槛:硬件要从“能动”变成“耐用、可维护”
具身智能的“身体”决定了模型能力能否转化为稳定动作。
机器人在实验室中完成抓取,并不代表其执行机构能够承受工厂长期运行。关节、电机、减速器、力矩传感器、视觉组件、电池和末端执行器,都可能成为系统瓶颈。面对不同重量、摩擦力和接触面的物体,机器人还需要在灵活性、负载能力、精度、速度和安全性之间取得平衡。
对于企业采购者,硬件性能至少应当从以下几方面验证:
负载与精度是否匹配实际任务
额定负载不等于长期稳定负载,实验室中的短时抓取也不等于高频循环作业。企业应以真实物料、真实节拍和真实工作距离测试,而不是只看产品参数表。
故障是否能够定位和快速维修
规模应用后,停机时间往往比单台设备价格更影响经济性。关键部件是否模块化、更换是否需要返厂、维修人员是否容易获得、软件和硬件故障能否区分,都会影响部署价值。
人机协作是否足够安全
工业现场不是完全封闭的实验环境。机器人需要识别人员、障碍物和异常动作,并在风险出现时采取降速、暂停或安全停机措施。企业还应明确安全责任边界,不能把安全验证完全交给模型的“自主判断”。
产品形态是否真正适配场景
人形机器人能够适配部分既有的人类设施和工具,但并不意味着人形形态在所有任务中都更经济。对于固定路线、单一搬运或结构化分拣,轮式、复合移动或专用机器人可能更容易实现稳定交付。形态选择应服从任务需求,而不是服从概念热度。
第三重门槛:从样机到量产,考验的是制造体系
机器人产业化不仅是把一台样机复制成更多台,还包括零部件一致性、装配工艺、质量检测、供应链保障和售后服务的系统建设。
样机可以依靠工程师现场调试解决问题,批量产品则必须把调试经验固化为工艺流程。若不同批次的关节间隙、传感器误差、线缆装配或电池性能存在较大差异,模型在一台设备上的效果就可能无法直接迁移到另一台设备上。
因此,机器人量产需要回答几个实际问题:
- 核心零部件是否有稳定供应和替代方案?
- 出厂前是否进行统一的运动、负载、耐久和安全测试?
- 仿真环境中的测试结果能否与真实设备表现对应?
- 不同设备之间的数据和控制接口是否一致?
- 交付后,软件升级、备件供应和远程运维由谁负责?
《具身智能基准测试方法》的发布,价值就在于推动环境、任务、过程和指标逐步统一。它有助于减少“各说各话”,但行业标准并不能自动解决所有商业问题。企业仍然需要根据自身业务建立验收标准,将任务成功率、运行时长、故障间隔、人工介入次数和单位任务成本纳入合同与测试流程。
企业判断项目是否具备落地条件,可看四个方面
一是先选清晰场景,而不是先选热门形态
适合早期导入的任务,通常具有流程相对明确、重复性较高、收益容易核算、异常边界可定义等特点。快递分拣、仓内转运、固定区域巡检等场景,往往比开放环境中的通用服务更容易建立验证闭环。
企业应先定义岗位任务,再决定采用人形机器人、移动机器人、机械臂还是复合系统。不能因为项目名称是“具身智能”,就默认必须采购人形机器人。
二是把数据闭环写进项目方案
供应商需要说明数据从哪里来、如何采集、如何标注、怎样用于模型优化,以及企业数据的所有权和使用边界如何确定。项目验收也不能只看部署当天的演示,应设置一段连续运行周期,并记录失败任务、人工接管、异常恢复和设备停机情况。
三是关注标准化,而不只是单项性能
标准化包括接口、任务描述、测试流程、数据格式、设备状态和验收指标。缺少这些基础条件,企业很容易被单一厂商绑定,后续更换设备或扩展场景的成本也会升高。
随着行业基准测试方法实施,企业可以要求供应商提供与标准测试相关的结果,同时保留在真实业务环境中复测的权利。标准测试是起点,不是对实际交付效果的替代。
四是用采购验证代替概念判断
采购前应开展小范围、可撤回的试点,明确基线指标和失败条件。例如,机器人需要完成哪些任务、连续运行多久、允许多少次人工介入、发生故障后的恢复时间是多少、单位任务成本是否优于现有方案。
如果供应商只能展示最优环境下的成功案例,却无法提供异常记录、维护数据和批量设备的一致性证明,企业就应谨慎判断其是否已经从展示型产品走向交付型产品。
【软盟观察】
具身智能正在从“有没有能力”转向“能否稳定交付”。2026世界机器人大会上的作业演示、训练场建设以及首份行业标准发布,说明产业基础设施和评价体系正在逐步形成,但这些信号更接近规模化应用的准备阶段,而非全面成熟的结论。对企业而言,真正有价值的项目,不一定是动作最复杂、形态最像人的机器人,而是能够在明确岗位中持续运行,并用数据证明效率、可靠性和维护成本。未来竞争也将从单台设备的展示能力,转向模型、硬件、数据、制造和服务的系统能力。天天中彩票
相关话题
关于文章版权的声明:
https://news.softunis.com/77336.html 文章来自软盟资讯
若非本站原创的文章,特别作如下声明:
本文刊载所有内容仅供提供信息交流和业务探讨而非提供法律建议目的使用,不代表任何监管机构的立场和观点。不承担任何由于内容的合法性及真实性所引起的争议和法律责任。
凡注明为其他媒体来源的信息,均为转载,版权归版权所有人所有。
如有未注明作者及出处的文章和资料等素材,请版权所有者联系我们,我们将及时补上或者删除,共同建设自媒体信息平台,感谢你的支持!